

Klizni prstenovi za robote pružaju električnu vezu preko rotirajućeg zgloba, omogućujući struji, upravljačkim signalima, povratnim informacijama senzora ili digitalnim podacima da prolaze između nepokretnih i rotirajućih dijelova robotskog sustava.
Najkorisniji su kada os zahtijeva kontinuiranu rotaciju ili kada bi opetovano namatanje kabela stvorilo prekomjerno opterećenje, velike servisne petlje, smetnje s obližnjim mehanizmima ili često održavanje.
Međutim, odabir robotskog kliznog prstena nije samo stvar podudaranja broja žica. Zapešće robota za suradnju, robot za zavarivanje i robot za inspekciju mogu svi trebati rotacijske električne veze, ali njihovi zahtjevi za struju, komunikaciju, okretni moment, brzinu, mehanički prostor, zaštitu okoliša i radni vijek mogu biti vrlo različiti.
Bolji proces odabira počinje jednim pitanjem:
Što mora prijeći rotirajući zglob, kako se zglob pomiče i koje električne, mehaničke, komunikacijske i okolišne uvjete mora podržavati sučelje?
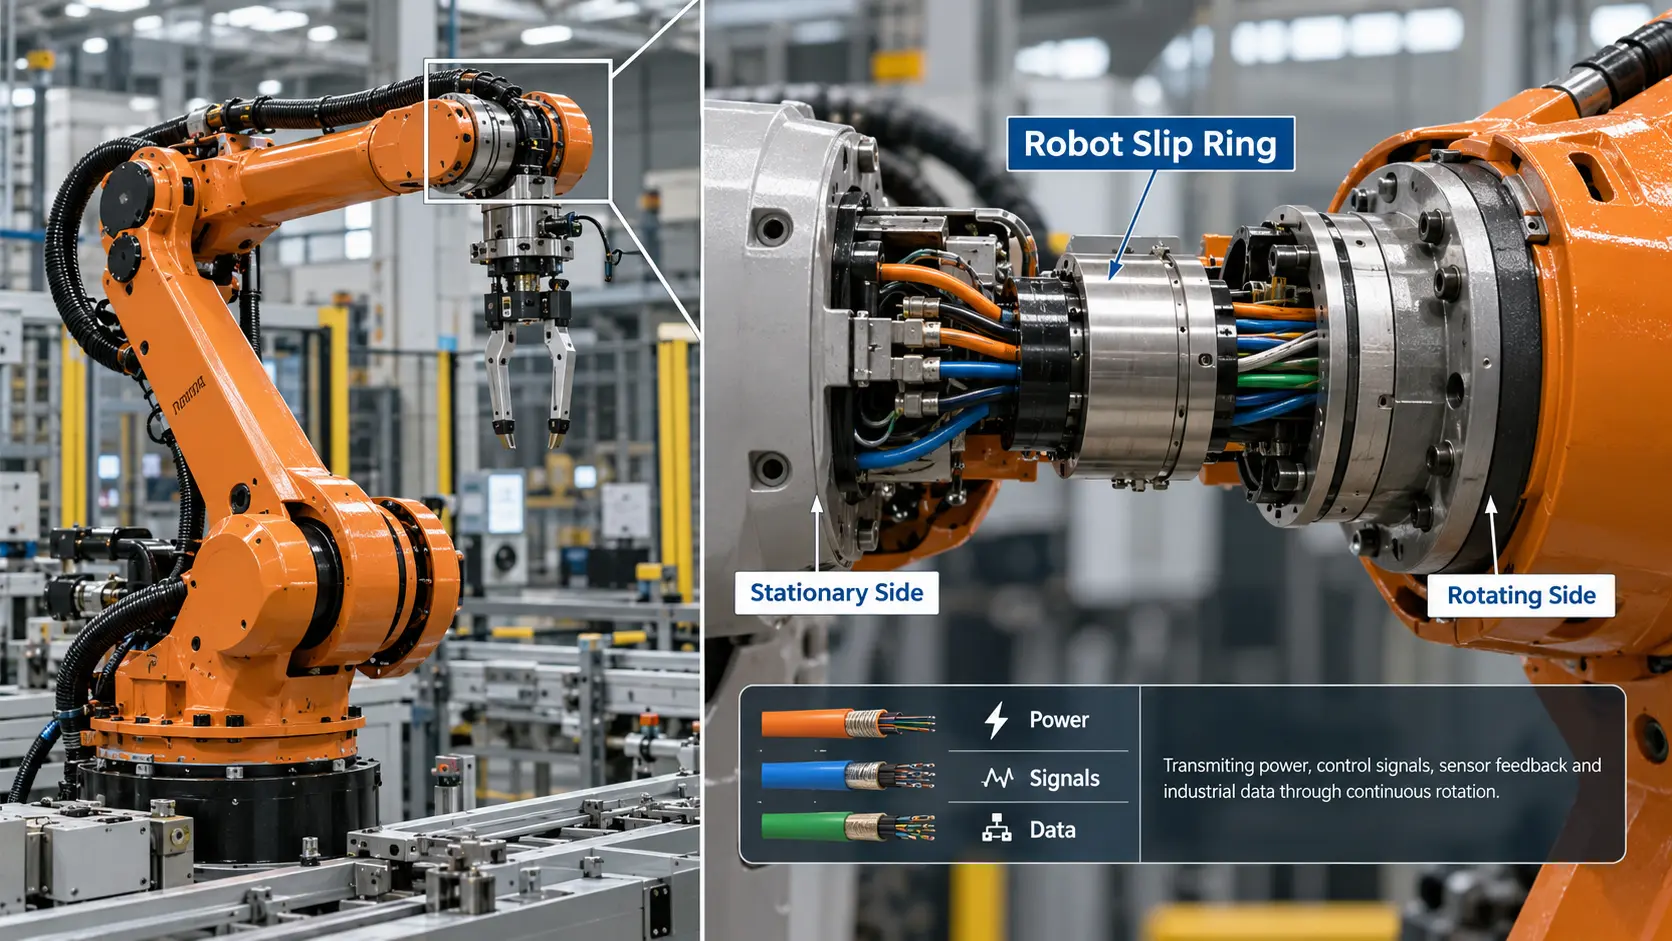
Što je robotski klizni prsten?
Klizni prsten robota je elektromehaničko rotirajuće sučelje koje prenosi električnu energiju, signale ili podatke između stacionarnih i rotirajućih dijelova robotskog sustava, dok dopušta relativnu rotaciju.
Ovisno o primjeni, jedno okretno sučelje može nositi:
- Snaga motora ili aktuatora
- Snaga alata
- Povratna informacija kodera
- Senzorski i upravljački krugovi
- Ethernet ili druga industrijska komunikacija
- USB ili video
- Nekoliko funkcija napajanja i podataka zajedno
Klizni prstenovi mogu se ugraditi u baze robota, ručne zglobove, osi alata, rotirajuće hvataljke, glave kamere, senzorske platforme i druge mehanizme gdje se električni kontinuitet mora održavati rotacijom.
Za primjer specifičan za aplikaciju pogledajte našsignalni klizni prstenovi za robote, ROV-ove i UAV-ove.
Zašto roboti koriste klizne prstenove?
Ne zahtijeva svaki zglob robota klizni prsten.
Os ograničenog kuta često može raditi s pravilno usmjerenim fleksibilnim kabelima. Klizni prsten postaje relevantniji kada se os mora neprestano okretati ili kada bi opetovano namatanje i odmotavanje kabela stvorilo neprihvatljivo mehaničko ograničenje.
Ovisno o robotu, klizni prsten može:
- Omogućite kontinuiranu rotaciju bez opetovanog uvrtanja fiksnog ožičenja
- Isporučite snagu rotirajućim motorima, aktuatorima, grijačima, hvatačima ili alatima za obradu
- Povratni koder i povratna informacija senzora
- Održavajte komunikaciju preko rotirajuće osi
- Smanjite velike vanjske petlje kabela
- Pojednostavite ožičenje oko kompaktnih rotirajućih mehanizama
- Kombinirajte električni prijenos sa zrakom, vakuumom ili hidrauličkim medijem
Važna razlika je da potreba za kliznim prstenom proizlazi iz zahtjeva za kretanjem i prijenosom zgloba, a ne jednostavno iz činjenice da je stroj robot.
Gdje se klizni prsten koristi u robotu?
Rotirajuća baza robota
Kontinuirano rotirajuća baza robota stvara sučelje između stacionarne strukture stroja i rotirajućeg gornjeg sklopa. Snaga motora, kontrole, senzori, sigurnosno ožičenje i komunikacija možda će morati prijeći ovu granicu.
Ako osovina, konstrukcijski element, pneumatska cijev ili postojeći snop kabela moraju proći kroz središte osi,klizni prsten kroz rupumože osigurati središnji otvor oko postojećeg mehanizma.
Robotski zglob i zglob na kraju ruke
Zglob je često jedno od najzahtjevnijih mjesta za robotski klizni prsten. Prostor može biti ograničen, dodatna masa blizu kraja kraka je važna, a zglob može imati česta pokretanja, zaustavljanja, promjene smjera i ponavljajuće operacije.
Isti spoj može također trebati opskrbu:
- Električne hvataljke
- Alati za zavarivanje
- Odvijači
- Fotoaparati
- Senzori sile ili položaja
- Oprema za točenje
- Sonde za inspekciju
Dizajn ručnog zgloba stoga mora uravnotežiti veličinu paketa, električne krugove, komunikaciju, rotacijski otpor, usmjeravanje kabela i zahtjeve životnog ciklusa, a ne optimizirati samo jednu specifikaciju.
Rotirajuće hvataljke i alati za obradu
Hvataljka ili alat za obradu mogu se okretati neovisno o ruci robota. Alat može zahtijevati snagu i povratnu informaciju senzora dok se neprekidno okreće oko vlastite osi.
Ako također zahtijeva komprimirani zrak ili vakuum, odvojeni rotacijski uređaji nisu uvijek potrebni. Ahibridni električni i pneumatski klizni prstenmože kombinirati ove usluge na istom rotirajućem sučelju.
Glave kamere, skenera i senzora
Roboti za inspekciju, sustavi strojnog vida, skeneri i mobilne robotske platforme mogu koristiti rotirajuće kamere ili glave senzora.
Ove aplikacije mogu staviti veći naglasak na integritet signala i komunikaciju nego na jaku struju. Jedno rotirajuće sučelje će možda trebati prenositi napajanje kamere, povratnu informaciju kodera, Ethernet, USB, video ili drugu digitalnu komunikaciju.
Iz tog razloga, opisivanje svake veze bez napajanja jednostavno kao "signalnog kruga" pruža premalo informacija za inženjerski odabir.

Što robotski klizni prsten može odašiljati?
Snaga motora i alata
Klizni prsten robota može isporučiti električnu energiju motorima, pokretačima, grijačima, svjetlima, hvataljkama, opremi za zavarivanje ili drugim rotirajućim alatima.
Svaki strujni krug treba identificirati zasebno. Napajanje senzora niske struje i procesno opterećenje visoke struje mogu proći kroz isti sklop, ali stvaraju različite zahtjeve za vodiče, kontakte, ožičenje i upravljanje toplinom.
Normalnu struju također treba razlikovati od relevantne struje pokretanja, udarne struje ili povremene vršne struje.
Signali kodera i senzora
Robotski sustavi oslanjaju se na povratne informacije od kodera, senzora blizine, senzora sile, senzora temperature, graničnih prekidača i drugih instrumenata.
Budući da ovi signali mogu raditi na nižim električnim razinama od strujnih krugova motora ili grijača, čimbenici kao što su električni šum, zaštita, uzemljenje, odvajanje strujnog kruga, konstrukcija kabela i stabilnost kontakta mogu postati važniji.
U praksi, cilj nije samo održati kontinuitet. Cijeli rotacijski put mora sačuvati karakteristike koje zahtijeva mjerni ili povratni krug.
Za više detalja pogledajte naš vodič zastabilan prijenos signala kroz klizne prstenove.
Ethernet i industrijske komunikacije
Moderni robotski sustavi mogu zahtijevati Ethernet ili drugo industrijsko komunikacijsko sučelje preko rotirajuće osi.
U ovoj situaciji navođenje samo "podataka" nije dovoljno. Komunikacija velike brzine ovisi o kompletnom putu prijenosa, uključujući raspored vodiča, konstrukciju kabela, zaštitu, završetak i komunikacijsko sučelje koje mora biti podržano.
IEEE 802.3definira Ethernet mrežne tehnologije na MAC-u i fizičkim razinama. Za rotirajuće sučelje, to znači da se Ethernet treba tretirati kao definirani komunikacijski zahtjev, a ne kao generička skupina rezervnih vodiča.
Neiskorišteni krugovi u konvencionalnom kliznom prstenu za napajanje ne bi se trebali automatski pretpostaviti da osiguravaju potrebne Ethernet performanse.
Za primjer na razini proizvoda pogledajte našGigabit Ethernet klizni prsten.
USB, video i druga digitalna sučelja
Robotske kamere, 3D skeneri, platforme za inspekciju i oprema za strojni vid također mogu zahtijevati USB, digitalni video ili drugu vezu velike propusnosti.
Samo brojanje vodiča ne utvrđuje kompatibilnost protokola. Stvarno sučelje i potrebne komunikacijske performanse treba definirati tijekom odabira.
Relevantni primjer primjene je našUSB 2.0 klizni prsten za robotiku.
Zrak, vakuum i hidraulički mediji
Robot alat često treba više od električne energije. Pneumatske hvataljke mogu zahtijevati komprimirani zrak, vakuumski alati zahtijevaju vakuumski put, a specijalizirani sustavi mogu koristiti hidraulične medije.
Kada ove usluge dijele istu os, hibridni rotacijski sklop može integrirati električni i fluidni prijenos u jedno rotirajuće sučelje.

Kako aplikacije robota mijenjaju zahtjeve kliznog prstena
Izraz "robotika" nije potpuna specifikacija kliznog prstena. Zajednička lokacija, proces, nosivost, komunikacijski zahtjevi, okruženje i profil kretanja određuju koji su parametri najvažniji.
| Robot aplikacija | Tipično rotacijsko sučelje | Glavna potreba za prijenosom | Primarni fokus odabira |
|---|---|---|---|
| Robot za zavarivanje | Zglob ili osovina alata | Snaga alata + kontrole | Struja, toplinsko opterećenje, radni ciklus |
| Pick-and-place robot | Zglob ili hvataljka | Napajanje + senzori | Brzina ciklusa, okretni moment, vijek trajanja |
| Kolaborativni robot | Kompaktan zglob ruke | Snaga + povratne informacije + podaci | Veličina, masa, moment, integracija |
| Inspekcijski robot | Kamera ili skener | Snaga + podaci | Integritet signala, protokol, konektori |
| Cjevovodni ili ROV robot | Alat ili glava senzora | Snaga + kontrola + podaci | Brtvljenje, korozija, zaštita kabela |
| Medicinski robot | Precizni spoj | Senzori + podaci | Buka, pouzdanost, precizno kretanje |
| Poluvodički robot | Os za rukovanje | Kontrola + senzori | Integracija i stabilnost signala |
| Robotski rotirajući stol | Središnja os | Napajanje + kontrole | Veličina provrta, montaža, usmjeravanje kabela |
Dva robota koji izvode slične pokrete mogu stoga zahtijevati vrlo različita rotacijska električna sučelja.
Koja vrsta kliznog prstena odgovara robotu?
Kapsula i minijaturni klizni prstenovi
Kapsule i minijaturni dizajni obično se razmatraju kada je vanjski promjer ograničen i veliki središnji otvor nije potreban.
Mogu odgovarati kompaktnim hvataljkama, malim zglobovima robota, kamerama, instrumentima i mehanizmima za inspekciju. Međutim, sama veličina pakiranja nije dovoljna. Jedinica i dalje mora podržavati potrebnu struju, krugove, signale, brzinu, okretni moment, ožičenje i radni vijek.
Pogledajte našeasortiman kliznih prstenova za kapsuleza primjere ove kompaktne arhitekture.
Klizni prstenovi s provrtom
Klizni prsten s rupom osigurava otvor kroz središte rotacijskog sklopa. To ga čini korisnim tamo gdje osovina robota već sadrži osovinu, strukturni element, snop kabela, pneumatsku cijev, hidraulični vod ili drugu uslugu stroja.
Potreban provrt treba definirati rano jer povećanje promjera provrta također utječe na ukupnu mehaničku ovojnicu.
Prstenovi za palačinke
Konfiguracija palačinke može se razmotriti kada je aksijalni prostor usko ograničen, ali je dostupan dodatni radijalni prostor.
Ovo stvara drugačiji kompromis pakiranja od kapsula i konvencionalnih dizajna s rupama. Za aksijalno ograničene instalacije, pogledajte našpalačinka slip ring rješenja.
Podatkovno sposobni i hibridni dizajni
Ako je Ethernet, USB, video, povratna informacija kodera ili neko drugo komunikacijsko sučelje bitno, izvedba podataka trebala bi utjecati na dizajn od samog početka, a ne kasnije biti dodijeljena rezervnim krugovima.
Tamo gdje električna energija, signali, komunikacija i zračne ili fluidne usluge moraju dijeliti istu os, integrirana hibridna arhitektura može biti praktičnija od nekoliko zasebnih rotirajućih uređaja.

Kako odabrati klizni prsten za robota
1. Počnite s rotirajućim zglobom
Geometrija spoja odmah određuje koje su arhitekture kliznih prstenova realne.
Odredite koja se os rotira, je li kretanje kontinuirano ili ograničeno, zauzima li osovina ili servisni vod središte, gdje će klizni prsten biti montiran i koliko je radijalnog i aksijalnog prostora dostupno.
Donošenjem ovih odluka prvo se izbjegava odabir električne konfiguracije koja je kasnije u sukobu sa strukturom robota.
2. Izradite raspored kola
Zahtjev poput "20 žica" nije dovoljan jer ne objašnjava što ti vodiči moraju nositi.
Za svaki krug zabilježite:
- Funkcija
- Napon
- Normalna struja
- Relevantna vršna ili struja pokretanja
- Bilo da nosi snagu, kontrolu, mjerenje ili komunikaciju
Ovo odvaja krugove visokog opterećenja od povratnih informacija niske razine i komunikacijskih kanala prije finalizacije mehaničkog dizajna.
3. Identificirajte signale i komunikaciju prema funkciji
"Šest signalnih žica" stvara isti problem.
Enkoder, termopar, analogni senzor, CAN sučelje, Ethernet veza, USB veza i video kanal nisu ekvivalentni zahtjevi.
Električni kontinuitet i komunikacijska kompatibilnost različita su inženjerska pitanja.
Klizni prsten bi se trebao ocijeniti za stvarno sučelje, a ne samo za broj provodnih staza.
4. Opišite profil kretanja, a ne samo maksimalni broj okretaja u minuti
Os robota može raditi kontinuirano, oscilirati, stalno se kretati unatrag, brzo ubrzavati i usporavati ili raditi samo tijekom kratkih procesnih ciklusa.
Ovi uvjeti su važni jer trošenje i životni ciklus ovise o tome kako kontaktne površine i mehaničke komponente rade tijekom vremena. Dvije aplikacije s istim maksimalnim brojem okretaja u minuti mogu stoga stvoriti različite zahtjeve za uslugom.
Navedite normalnu brzinu, maksimalnu brzinu, vrstu kretanja, frekvenciju preokreta i približno vrijeme rada.
Gdje je brzina rotacije glavno ograničenje, naš članak o tomedizajn kliznog prstena velike brzinedaje dodatni kontekst.
5. Provjerite zakretni moment i mehaničku integraciju zajedno
Klizni prsten postaje dio mehaničkog opterećenja zgloba. Kontakti, ležajevi i brtve mogu stvoriti rotacijski otpor, što može biti važno kod kompaktnih spojeva, kolaborativnih robota, laganog alata i preciznih sustava za pozicioniranje.
Tamo gdje je margina zakretnog momenta ograničena, razlikujete početni moment od momenta rada i usporedite oba s dostupnom marginom zgloba.
Istodobno treba provjeriti mehaničko pristajanje. Zabilježite maksimalni vanjski promjer, aksijalnu duljinu, zahtjev za provrt, sučelje za montažu, orijentaciju rotora i statora, izlazni smjer kabela i položaj konektora.
Usmjeravanje vode također je dio dizajna. Odgovarajući klizni prsten još uvijek može stvoriti probleme pri integraciji ako kabeli ometaju kućište, obližnje pokretne komponente ili potrebni radijus savijanja.
6. Prevedite okruženje u zahtjeve dizajna
Robotska oprema može raditi u čistoj unutarnjoj automatizaciji, ćelijama za zavarivanje, područjima ispiranja, vanjskim sustavima inspekcije, rudarskim okruženjima ili pomorskim aplikacijama.
Umjesto traženja nejasnog "vodootpornog" ili "industrijskog" dizajna, dokumentirajte stvarnu izloženost prašini, vlazi, vodi od ispiranja, soli, kemikalijama, temperaturi, vibracijama, udarima ili uvjetima čiste sobe.
TheIEC 60529 standarddefinira IP kod koji se koristi za klasifikaciju zaštite koju pružaju električni ormari. Odgovarajući IP zahtjev stoga bi se trebao temeljiti na stvarnim uvjetima izloženosti robota.
Za upute o primjeni pogledajte naše objašnjenjeklizni prsten IP ocjene.
7. Razmotrite životni ciklus i pristup održavanju
Klizni prsten ukopan unutar zapešća robota stvara drugačiji problem održavanja od onog montiranog na lako dostupnom rotirajućem stolu.
Zajedno razmotrite očekivane radne sate, učestalost kretanja, pristupačnost, prihvatljivo vrijeme zastoja i strategiju preventivnog održavanja.
Podatke o radnom vijeku treba uvijek tumačiti u kontekstu određenog dizajna i uvjeta rada, a ne tretirati kao jednu univerzalnu vrijednost rotacije za svaku robotsku primjenu.
Pogledajte naš vodič zafaktori koji utječu na vijek trajanja kliznog prstena.
8. Odlučite odgovara li standardni ili prilagođeni dizajn
Standardni proizvod obično je najbolja početna točka kada njegove dimenzije, provrt, strujni krugovi, nazivne struje, komunikacijske mogućnosti, performanse kretanja, okretni moment i zaštita okoliša već odgovaraju robotu.
Prilagodba postaje relevantnija kada standardni proizvod stvara značajan kompromis negdje drugdje u dizajnu, kao što je prevelik spoj, nedovoljan provrt, nepodržana komunikacija, loše usmjeravanje kabela ili potreba za nekoliko zasebnih električnih i fluidnih rotacijskih uređaja.
Naš vodič zastandardni u odnosu na prilagođene klizne prstenovepobliže obrazlaže ovu odluku.
Ilustrativni primjer: Odabir kliznog prstena za zapešće kompaktnog robota
Sljedeći primjer je ilustracija odabira, a ne slučaj kupca.
Pretpostavimo da zglob robota ima sljedeće zahtjeve:
- Ograničeni vanjski promjer
- Nema zahtjeva za velikim središnjim provrtom
- Snaga motora ili alata
- Povratna informacija kodera
- Ethernet komunikacija
- Kontinuirana rotacija s čestim preokretima
- Relativno mali proračun okretnog momenta
Ograničeni promjer ukazuje na kompaktnu arhitekturu u stilu kapsule, a ne na veliku jedinicu s otvorom. Međutim, sama veličina paketa ne određuje odgovor jer se Ethernet kanal mora tretirati kao definirana komunikacijska staza, a zahtjev za okretnim momentom mora se provjeriti u odnosu na raspoloživu marginu spoja.
Profil kretanja također znači da maksimalni broj okretaja u minuti ne bi trebao biti jedini unos životnog ciklusa. Treba uključiti učestalost povrata, radne sate i pristup održavanju.
Stoga je vjerojatni put odluke:
Kompaktna mehanička arhitektura → verificirani prijenos s podacima → pregled zakretnog momenta → pregled kretanja/životnog ciklusa → standardni proizvod ako svi zahtjevi odgovaraju, prilagođeni dizajn ako ne odgovaraju.
Ovo je glavni razlog zašto se klizni prstenovi za robote trebaju birati prema zahtjevima kompletnog spoja, a ne samo prema promjeru ili broju krugova.
Predložak specifikacije kliznog prstena robota
Prije kontaktiranja dobavljača pripremite list sa zahtjevima koji opisuje kompletno rotirajuće sučelje.
| Stavka specifikacije | Informacije za pružanje |
|---|---|
| Aplikacija robota | Vrsta i zadatak robota |
| Položaj ugradnje | Baza / zglob / hvataljka / alat / glava senzora |
| Prijedlog | Kontinuirana / oscilirajuća / ograničena rotacija |
| Ubrzati | Normalni i maksimalni broj okretaja u minuti |
| Strujni krugovi | Količina, napon, normalna struja, vršna struja |
| Signali | Koder / analogni / senzor / ostalo |
| Komunikacija | Ethernet / CAN / USB / video / ostalo |
| Vanjski promjer | Maksimalni dostupni promjer |
| Aksijalna duljina | Najveća dostupna duljina |
| Kroz provrt | Potreban promjer provrta ili nikakav |
| Zakretni moment | Ograničenja pokretanja i vožnje ako su relevantna |
| okoliš | Prašina / voda / ispiranje / sol / čista soba / ostalo |
| Temperatura | Potreban radni raspon |
| Radni ciklus | Radni sati i učestalost kretanja |
| Kabeli i konektori | Duljina voda, smjer izlaza, zahtjevi za konektor |
| Dodatni mediji | Zračni / vakuumski / hidraulički / nema |
Ovaj format pruža dobavljaču dovoljno konteksta za procjenu cijelog rotirajućeg spoja umjesto da donosi pretpostavke samo na temelju broja žica.
Uobičajene greške pri odabiru kliznog prstena robota
Određivanje samo broja žica ili krugova
"20 žica" ili "šest signalnih krugova" ne objašnjavaju električno opterećenje ili komunikacijsku funkciju. Identificirajte napon, struju, vršno opterećenje i signal ili protokol za svaki relevantni put.
Ignoriranje vršne struje
Motori i procesni alati mogu povući drugačiju struju tijekom pokretanja ili određenih faza rada nego tijekom rada u stabilnom stanju. Relevantni vršni uvjeti trebaju biti uključeni u specifikaciju.
Odabir samo između maksimalnog broja okretaja u minuti
Maksimalna brzina ne opisuje ubrzanje, preokret, ciklus, vrijeme rada ili oscilirajuće kretanje. Ove uvjete treba uključiti pri procjeni životnog ciklusa i mehaničke prikladnosti.
Ignoriranje momenta i mehaničkog prianjanja
Kompaktna jedinica još uvijek može stvarati preveliki rotacijski otpor za osjetljivi zglob, dok električni prikladna jedinica može biti prevelika za dostupnu ovojnicu. Mehanička integracija i električna sposobnost trebaju se pregledati zajedno.
Tretiranje podataka kao rezervnog ožičenja
Komunikaciju velike brzine treba tretirati kao projektirani put prijenosa. Samo brojanje vodiča ne utvrđuje performanse Etherneta, USB-a, videa ili drugog protokola.
Pod pretpostavkom da je svakoj osi robota potreban klizni prsten
Spojevi s ograničenim kutom često mogu koristiti fleksibilne kablove. Klizni prsten je najprikladniji tamo gdje kontinuirana rotacija ili uzastopno uvijanje kabela stvara istinski inženjerski zahtjev.
Kada je robotu potreban prilagođeni klizni prsten?
Prilagođeni razvoj postaje koristan kada se nekoliko zahtjevnih zahtjeva preklapa na istom rotirajućem zglobu.
Tipične kombinacije uključuju:
- Vrlo mali paket + koder + Ethernet
- Veliki provrt + snaga motora + kontrolni signali
- Snaga zavarivanja + komunikacija
- Napajanje + USB ili video + pneumatski alat
- Oštra izloženost okolišu + podaci kamere ili senzora
- Niski okretni moment + ponavljajuće visoko ciklusno kretanje
- Kabel, konektor ili zahtjevi za montažu specifični za aplikaciju
Prilagodba bi trebala riješiti stvarna ograničenja integracije, a ne jednostavno stvoriti drugačiji dio kataloga.
Ako standardni proizvodi ne mogu ispuniti kompletne električne, komunikacijske, mehaničke i ekološke zahtjeve, pregledajte našeprilagođena rješenja kliznih prstenova.
Završne misli
Klizne prstenove za robote treba odabrati kao dio cjelokupne arhitekture rotirajućih zglobova, a ne kao izolirane električne komponente.
Počnite sa zglobom. Definirajte što mora prijeći preko njega, kako se kreće, koliko je mehaničkog prostora dostupno, koja su komunikacijska sučelja potrebna, koja se ograničenja zakretnog momenta primjenjuju i kakvo okruženje i životni ciklus sklop mora podržavati.
Nakon što su ovi uvjeti jasni, izbor između kapsule, otvora, palačinke, podataka s mogućnošću prijenosa podataka, hibrida, standarda ili prilagođenog kliznog prstena postaje puno strukturiraniji.
Prije nego što zatražite ponudu, pripremite kompletnu specifikaciju rotirajućeg sučelja umjesto da šaljete samo broj krugova ili ukupne dimenzije.
FAQ
P: Što klizni prsten radi u robotu?
O: Klizni prsten prenosi električnu energiju, signale ili podatke preko rotirajućeg zgloba robota dok održava električni kontinuitet između stacionarnih i rotirajućih dijelova.
P: Trebaju li svi zglobovi robota klizne prstenove?
O: Ne. Spojevi s ograničenim kutom često mogu koristiti fleksibilne kablove. Klizni prstenovi uglavnom su korisni tamo gdje bi kontinuirana rotacija ili uzastopno uvijanje kabela stvorilo mehaničke, prostorne ili probleme s održavanjem.
P: Gdje se klizni prsten može ugraditi u robotsku ruku?
O: Mogući položaji uključuju rotirajuću bazu, zapešće, os alata, rotirajuću hvataljku, glavu kamere, sklop senzora ili neki drugi spoj koji zahtijeva električni kontinuitet tijekom rotacije.
P: Može li robotski klizni prsten zajedno prenositi snagu i Ethernet?
O: Da, kada je sklop posebno dizajniran za oba zahtjeva. Strujni krugovi i Ethernet trebali bi se definirati odvojeno kako bi se mogli procijeniti i električno opterećenje i komunikacijska izvedba.
P: Koja je vrsta kliznog prstena najbolja za ruku robota?
O: Ne postoji univerzalni tip. Kompaktni spojevi mogu favorizirati kapsule ili minijaturne dizajne, osovine u središtu osovine mogu zahtijevati jedinice s otvorom, aksijalno ograničeni mehanizmi mogu koristiti konfiguracije palačinki, a aplikacije koje kombiniraju prijenos podataka ili tekućine mogu zahtijevati hibridne ili prilagođene sklopove.
P: Zašto je zakretni moment bitan u robotskom kliznom prstenu?
O: Klizni prsten dodaje rotacijski otpor zglobu. U kompaktnim, kolaborativnim, laganim ili preciznim osovinama, pokretački i radni moment možda će stoga trebati uključiti u dostupnu mehaničku marginu.
P: Kako da odaberem veličinu robotskog kliznog prstena?
O: Počnite s vanjskim promjerom, aksijalnom duljinom, provrtom, načinom montaže, usmjeravanjem kabela i položajem konektora. Zatim provjerite podržava li dostupni paket i potrebnu struju, strujne krugove, komunikaciju, gibanje, okretni moment i okolinu.
P: Kada bih trebao koristiti prilagođeni robotski klizni prsten?
O: Razmotrite prilagodbu kada standardni dizajn ne može zadovoljiti potrebnu kombinaciju prostora, provrta, električnih krugova, komunikacije, brzine, momenta, zaštite okoliša, konektora ili prijenosa tekućine bez stvaranja značajnih kompromisa drugdje u robotu.